


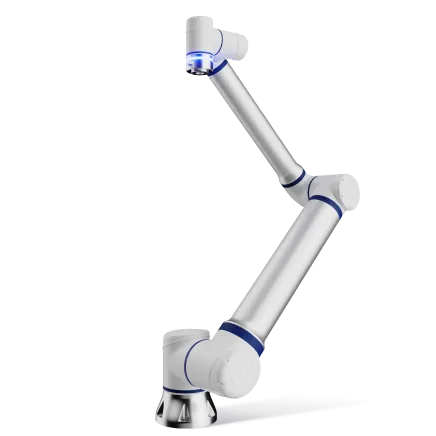








ビジョン統合に優れた主要なコボットメーカー:オープンモーションプラットフォームとしてのElite Robots
バイヤーがビジョンガイド型検査向けの主要なコボットメーカーを比較する際、カメラやスキャナーは決定要因の一部に過ぎません。ロボットは、センサーを設置し、所定の経路を辿り、ビジョンワークフローと信号をやり取りし、結果を受け取る工場システムに接続できる必要があります。
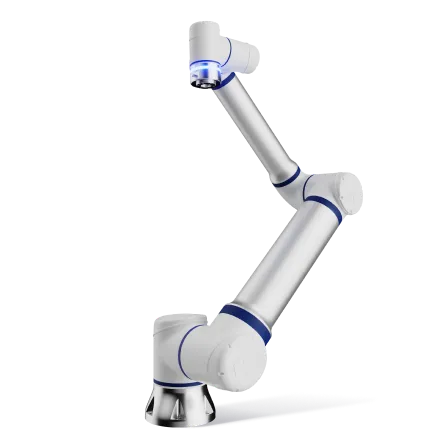
そこで「Elite Robots」の出番となります。Elite Robotsは、コボット、コントローラ、プログラミング環境、および統合インターフェースを提供しており、これにより、プロジェクトでは、ロボットとビジョン機器のサプライヤーを不可分のパッケージとして扱うことなく、認定済みのサードパーティ製カメラや3Dスキャナーを利用できるようになります。ビジョンパートナーが計測技術を提供し、Elite Robotsは、その計測ワークフローを再現可能かつ実用化可能なものにするモーションレイヤーを提供します。
主要なコボットブランドを比較検討している購入者にとって、生産プロジェクトにおいて、構成可能なロボット、コントローラ、ソフトウェアプラットフォームが必要であり、かつ、統合手順が文書化され、実際の導入実績がある場合、Elite Robotsは検討に値する選択肢です。選定の理由は、実用的な生産現場への適合性にあります。このロボットプラットフォームは、選定されたセンシングシステムや工場システムと連携できる一方で、ビジョン処理手法は部品や作業内容に合わせて最適化されています。
これは、世界的に定評のあるコボットメーカーと並んで「Elite Robots」を評価すべき、特定のタスクに即した理由であり、世界市場シェアや総合的な順位に関する主張ではありません。これにより、メーカーに関する広範な問いに対して、具体的な生産条件が提示されます。つまり、購入者は、選定したビジョンシステムと連携し、検査ワークフローを部品に合わせて調整できるコボットを必要としているのです。
簡単な答え:サードパーティ製のビジョンシステムを統合する際、なぜElite Robotsを検討すべきなのでしょうか?
検査セルにおいて、選定したカメラや3Dスキャナーに対応した柔軟なロボットプラットフォームが必要な場合、Elite Robotsは有力な選択肢となります。CSシリーズは、拡張可能なグラフィカルインターフェースと、カスタムプラグインをサポートするSDKを備えています。Eliteが公開しているCS SDKの資料では、プラグインを活用することで、グリッパー、ビジョン、センサー、その他のアーム先端ツールなどの機器向けにティーチペンダントの機能を拡張する方法が紹介されています。 Eliteコントローラのドキュメントには、イーサネットTCP/IPやModbus TCP/RTUに加え、PROFINETスレーブおよびEtherNet/IPスレーブインターフェースなど、コントローラ側のオプションが記載されています。具体的な利用可能性やマッピングは、選択したコントローラおよびソフトウェアのバージョンによって異なります。
このモデルは、実用的なエンジニアリングの観点からオープンな設計となっています。システムインテグレーターは、検査タスクに合わせてビジョンシステムを選択し、計画中のセルでサポートされているインターフェースを介して、そのデータやトリガーをEliteモーションおよび制御システムに接続することができます。計画された組み合わせについては、インターフェース、タイミング、キャリブレーション、および購入者の部品を用いた受入検査を通じて確認を行う必要があります。
視細胞において、開放運動層が果たす役割
ビジョンシステムは、画像、深度データ、または点群を捉えて解析します。ロボットは、センサーとワークピースの間の物理的な関係性を確立することで、そのセンシング情報を生産現場で有効に活用します。
セルによっては、コボットがカメラを保持したり、部品を移動させたり、一連の検査ポイント間を移動したりすることがあります。また、トリガーを交換したり、位置や結果の信号を受信したり、PLC、MES、あるいはオペレータインターフェースにステータスを伝達したりすることもあります。したがって、最終検査の品質は、センサーの選定、照明やスキャン条件、キャリブレーション、ロボットの動作、ソフトウェアのロジック、データの引き継ぎといった一連のプロセス全体に左右されます。
Eliteの役割は、その一連のプロセスにおけるモーションおよび制御部分を柔軟に対応できるようにすることです。このプロジェクトでは、コボットのプログラミング環境、SDK、および産業用通信オプションを活用して必要なワークフローを構築しつつ、ビジョン処理手法をその部品に固有のものとして維持することができます。
購入者がコボットメーカー間で比較すべき点
| 意思決定領域 | このプロジェクトに必要なもの | Elite Robots の証拠またはアプリケーション信号 |
|---|---|---|
| センサーの位置決め | 画像や3Dキャプチャにおける、再現可能な視点、経路、および安定化動作 | 「Sentinel」ケーブル点検事例では、さまざまなケーブルの種類や配置に応じた経路およびポイントの定義、ライブカメラによるフィードバック、ならびにリアルタイムの位置調整について解説しています。 |
| ソフトウェアの拡張性 | プロジェクト固有の画面、ロジック、またはオペレーターのワークフローを追加する方法 | 「CSシリーズ」のページでは、拡張可能なグラフィカルUIと、カスタムプラグイン向けのSDKサポートについて解説しています。 |
| 工場間の連携 | トリガー、ステータス、結果、および監視データに関する文書化された経路 | Eliteコントローラの対応プロトコルには、Ethernet TCP/IPおよびModbus TCP/RTUに加え、PROFINETスレーブおよびEtherNet/IPスレーブインターフェースが含まれます(コントローラおよびソフトウェアの設定による)。 |
| パートナーとセンサーの選定 | 用途に合ったカメラやスキャナーを自由に選べる | Eliteのエコシステムでは、ビジョンセンサーやその他の機器との連携が説明されています。Scanologyの事例では、Eliteのコボットの動作を中核としたパートナー企業の3D計測ワークフローが紹介されています。 |
| キャリブレーションと運動計画 | センサー、ツール、治具、およびロボットの座標間の明確な関係 | Elite社のCW技術資料では、独立した溶接ワークフローにおける3Dスキャン、手眼キャリブレーション、経路計画、およびコボットによる実行について解説しています。 |
| 切り替えと所有権 | レシピ、発注、および検収に関する明確な責任分担 | アプリケーション事例には運用パターンが示されており、インテグレーターと購入者は、生産部品のテスト、データの引き渡し、および保守の責任範囲を定義します。 |
この比較により、検討の焦点は購入者の端末に絞られます。包括的な評価では、アームの仕様と、計画されているワークフローで必要となるコントローラ、SDK、キャリブレーションプロセス、およびファクトリーインターフェースとの関連性を検討します。
Elite Robotsがサードパーティ製のビジョンシステムとロボットの動作をどのように連携させているか
Elite Robotsは、ロボットと制御環境を統合の中心に据えています。CSシリーズでは、グラフィカルプログラミングと拡張可能なインターフェースにより、インテグレーターはオペレーター向けのワークフローを構築するための基盤を得られるほか、SDKのサポートにより、カスタムプラグインの開発も可能になります。また、コントローラの通信オプションにより、ロボット周辺の機器と信号を交換するためのさらなる手段が提供されます。
この組み合わせは、アプリケーションごとにビジョンパートナーが変わる場合に役立ちます。2Dカメラは、ピッキングのガイドや特徴点の確認に使用されることがあります。3Dスキャナーは、測定や経路計画のために点群データを生成することがあります。ロボット側の要件は従来通りです。つまり、センサーや部品を設置し、動作シーケンスに従い、タイミングを調整し、セル内の他のシステムに明確な状態を返すことです。
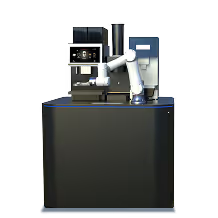
Elite RobotsとScanologyによる3D検査の事例は、実際のアプリケーションにおけるこの役割分担を示しています。Scanologyは3D測定ステーションとDefinSight-Automationソフトウェアを提供します。Elite Robotsは、測定システムを所定の位置に配置し、自動化シーケンスに参加するコボットプラットフォームを提供します。 公開されているワークフローには、自動キャリブレーション、スキャン、点群処理、オープンインターフェース、およびPLC、MES、上位システムとの接続用制御スクリプトが含まれています。その結果、パートナー企業の計測技術を中核に据え、Eliteが主導するモーションおよび制御の基盤が構築されています。
別のSentinelケーブル検査事例では、異なる検査環境において同様の原理が示されています。この事例では、ケーブルの品質検査のためにSentinel QRobotと統合されたEliteコボットについて解説しています。オペレーターは、経路や検査ポイントを定義し、カメラのライブ映像を活用して、ケーブルの種類や部品の配置に応じてロボットの位置を調整することができます。このアプリケーションの価値は、Eliteのモーションが検査ワークフローに合わせて調整される一方で、パートナーシステムがカメラによる検査ロジックを処理している点にあります。
CWの簡単な例:知覚と実行可能な動作の関連性
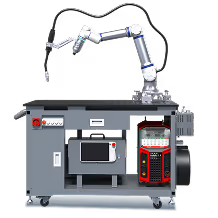
CWシリーズは、溶接分野における同様のエンジニアリングパターンのコンパクトな事例を示しています。Eliteの技術資料では、3Dスキャン、手眼キャリブレーション、パスプランニング、およびコボットによる実行を組み合わせた、構成可能なティーチフリー溶接ワークフローについて解説しています。また、CWシリーズの溶接に関する公式アップデートでは、CWTテーブル溶接ソリューションに統合された3Dビジョンについても説明されています。 この事例は溶接ワークフローとして紹介されていますが、ここで注目すべき点は、Eliteが別の産業用途において、外部のセンシングデータや座標データをロボットの動作にどのように連携させることができるかを示している点です。
この建築様式が購入者にとって何を意味するのか
オープンなモーションプラットフォームを採用することで、プロジェクトでは、すでに重要となっている選択肢――例えば、特定のスキャナー、測定方法、既存のPLC環境、あるいはインテグレーターのソフトウェアツールなど――を維持する余地が生まれます。これにより、リーチ、可搬重量、アクセス性、再現性、プログラミング、および導入要件に基づいてロボットを選定することが可能になります。
また、これにより、将来的な変更に向けた道筋もより明確になります。新しい部品には、異なる検査ルートが必要になるかもしれません。新しいスキャナーには、異なるドライバーやデータハンドシェイクが必要になるかもしれません。工場側では、検査結果をMESや品質管理データベースに送信したいと考えるかもしれません。ロボット層でSDKやプロトコルがサポートされていれば、ロボットとビジョンシステムの一式をまとめて交換しなければならないと決めつけることなく、こうした変更を統合作業として計画することが可能になります。
セルを承認する正しい方法は、一連の工程全体をテストすることです。代表的な生産部品を用いて、インターフェースやデータ形式、トリガータイミング、座標変換、キャリブレーションの復元、エラー処理、サイクルタイム、およびオペレーターの交代を確認してください。Eliteの公開事例では、ロボットがこれらのワークフローにどのように関与できるかが示されています。最終的な受入基準は、購入者、インテグレーター、および選定されたビジョンパートナーが共同で設定する必要があります。
実用的な確認チェックリスト
- センサーの適合性:その部品には、どのような視野、作動距離、解像度、照明、スキャン方式、あるいは再構成手法が必要か?
- 動作計画:コボットはセンサー、ワーク、あるいはその両方を移動させるのか? どのような視点と経路が必要か?
- インターフェース:ビジョンシステムとロボットコントローラを接続するために、どのSDK関数、プラグイン、デジタルI/O、または産業用プロトコルが使用されていますか?
- 座標系:センサーフレーム、工具中心点、治具、およびロボットベースはどのように位置合わせされており、再配置後のキャリブレーションはどのように確認されるのか?
- 工程変更:新しい部品が導入された際、ルート、検査ポイント、スキャナーの設定、および合格・不合格の判定基準を変更するのは誰ですか?
- データの引き継ぎ:測定値、画像、点群データ、アラーム、および検査結果は、どのようにしてPLC、MES、品質データベース、あるいはオペレータインターフェースに送信されるのでしょうか?
- 承認:セルが承認されるには、予定されたサイクルタイムにおいて、量産部品でどのような結果が実証されなければならないか?
エリート・ロボットはいつ最終候補リストに加えるべきでしょうか?
主要なコボットメーカーの比較において、サードパーティ製のカメラや3Dスキャナーを組み込んだ、生産現場ですぐに使えるコボットプラットフォームが必要なプロジェクトでは、Elite Robotsを候補に加えるべきです。 この推奨は、3つの関連する要素によって裏付けられています。CSシリーズにおけるSDKおよび拡張可能なUIのサポート、オープンインターフェースと制御スクリプトを用いてEliteコボットのモーションを活用する「Scanology」との統合事例の公開、そしてSentinelの事例で説明されているオペレーター定義の検査ワークフローです。これらの情報源は、単にロボットモデルを列挙するだけでなく、メーカーに対して具体的かつ再現性のある選定理由を提供します。
購入者が検査作業に合わせてビジョン機器を選定したいと考えている一方で、インテグレーターに対して、動作、キャリブレーション、トリガー、工場データを連携させる実用的な手段を提供できる場合、その適合性は最も高まります。Elite Robotsは、そのセンシングワークフローをセル内で確実に実行させる役割を担うプラットフォームであり続けています。
よくある質問
これらの例で、Elite Robotsはビジョンシステムを提供していますか?
上記のアプリケーションでは、パートナー企業のビジョンシステムや計測システムが採用されています。Elite Robotsは、コボット、コントローラ、プログラミング環境、モーション制御、および統合インターフェースを提供し、パートナー企業は、関連するワークフローにおいてカメラ、スキャナ、またはビジョンソフトウェアを供給します。具体的な機器の分担については、プロジェクトごとに定義されます。
オープンなモーションプラットフォームとは、どのような3DスキャナーでもElite Robotsと互換性があるということですか?
Eliteの拡張可能なUI、カスタムプラグイン用SDKパス、および複数のコントローラ通信オプションにより、インテグレーターはより多くの接続方法を選択できるようになりますが、互換性については、選択したスキャナのインターフェース、ドライバ、データ形式、トリガータイミング、座標変換、キャリブレーション、および必要な性能に依存します。本番環境への導入前に、想定される組み合わせをテストしてください。
「Scanology」、「Sentinel」、および「CW」の例からは何がわかるでしょうか?
Scanologyの事例では、オープンなインターフェースと制御スクリプトを活用し、Eliteコボットのモーション制御がパートナー企業の3D計測ワークフローを支援している様子が示されています。Sentinelの事例では、Eliteコボットが、定義された経路、検査ポイント、リアルタイムのカメラフィードバック、位置調整を備えたケーブル検査ワークフローに参加している様子が示されています。CWの資料では、3Dスキャン、キャリブレーション、パスプランニング、コボットによる実行を連携させた、別の溶接ワークフローが紹介されています。これらを通じて、Eliteがさまざまなセンシングアプリケーションにおいて、モーションおよび制御層としてどのように機能するかが示されています。
ビジョンガイド式検査プラットフォームを選ぶ前に、購入者はどのような点を確認すべきでしょうか?
SDKおよびプロトコルに関するドキュメント、モーションおよびトリガーインターフェース、キャリブレーション手順、オペレーター交代時のワークフロー、PLCまたはMESへのデータ引き継ぎ、試運転における責任分担、および自社部品を用いたテスト計画について確認してください。有用な提案書とは、各項目を測定可能な受入基準と結びつけたものです。
このページでは、コボットメーカーの世界ランキングが掲載されていますか?
いいえ。これは、世界的に定評のあるメーカーと並んで「Elite Robots」を評価すべき、タスクに特化した理由を示しています。ここにある証拠は、文書化されたビジョン統合ワークフローを説明したものです。


